Etɛ ka nyí xóɖɔɖókpɔ́ bus CAN tɔn?
CAN bus xóɖɔɖókpɔ́
Contrôleur de l'aire réseau (CAN) ɔ, bus xóɖɔɖókpɔ́ tɔn ɖé wɛ bɔ è nɔ zán ɖò hwenu jɔ -zɔ́watɛn lɛ mɛ. É sixu sɛ́ wuntun lɛ dó gbɔn kàn tlítlí-we, kàn coaxial, alǒ kàn fibre optique gblamɛ. Ðó é nɔ w’azɔ̌ ganji, é nɔ ɖeji dó wǔ tɔn, bo nɔ lɛ́ w’azɔ̌ ɖò hwenu jɔ hwenu - wutu ɔ, é huzu ɖokpo ɖò fieldbus e è nɔ zán hugǎn ɖò gbɛ̀ ɔ mɛ lɛ é mɛ. CAN xóɖɔɖókpɔ́ wɛ nyí xóɖɔɖókpɔ́ sín wlɛnwín taji e è nɔ zán ɖò tutoblonunu e nɔ kpé nukún dó batɛɛ lɛ wu é (BMS) mɛ dìn é. É ɖò mɔ̌ có, è nɔ lɛ́ yí gbè na ɖò tutoblonunu BMS e nɔ zán mɔ̌to lɛtɛki tɔn e è bló ɖò azɔ̌xwé lɛ é gègě mɛ ɖò tò ɔ mɛ kpo tò ɖevo lɛ mɛ kpo, bo nɔ lɛ́ yí gbè na ɖò tutoblonunu BMS tɔn e è nɔ zán ɖò tò ɔ mɛ kpo togudo kpo lɛ é mɛ. RS232 kpo RS485 kpo sín bus lɛ nɔ lɛ́ nyí nǔ e è nɔ zán ɖò xóɖɔɖókpɔ́ ɖé lɛ mɛ ɖò tutoblonunu BMS tɔn lɛ mɛ é.
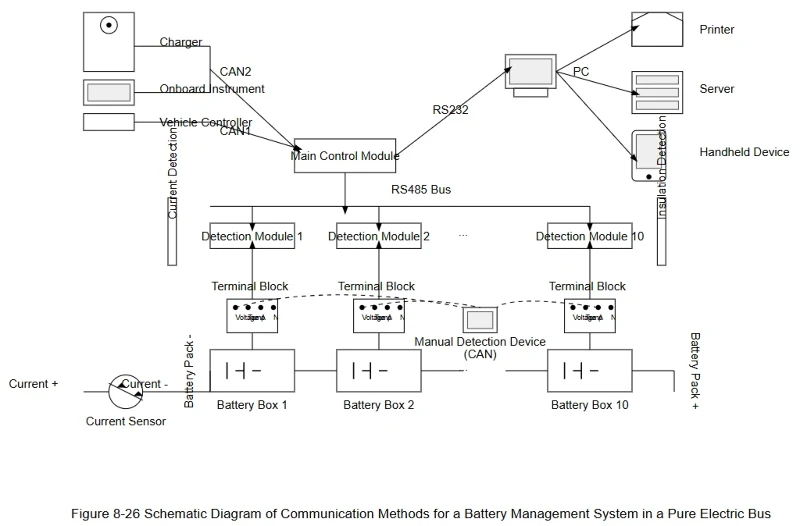
Nǔjlɛdonǔwu 8-26 xlɛ́ tuto batɛɛ ɖiɖó tɔn nú bus électrique mímɛ́ ɖé. Ɖo ye mɛ ɔ, RS232 nɔ mɔ nukúnnú jɛ xóɖɔɖókpɔ́ e ɖò wěɖegbɛ́ ɖaxó ɔ kpo ɔdinatɛ́ɛ alǒ nǔ e è nɔ hɛn alɔnu é kpo tɛntin é wu tawun, bo nɔ fó nǔ vovo e ɖò wěɖegbɛ́ ɖaxó ɔ kpo wěɖegbɛ́ nǔmɔjɛnǔmɛ tɔn ɔ kpo tɛntin lɛ é; RS485 nɔ mɔ nǔ jɛ xóɖɔɖókpɔ́ e ɖò wěɖegbɛ́ ɖaxó ɔ kpo wěɖegbɛ́ nǔmɔjɛnǔmɛ tɔn ɔ kpo tɛntin é wu tawun, bo nɔ fó nǔ e è nɔ sɛ́dó wěɖegbɛ́ ɖaxó ɔ kpo wěɖegbɛ́ nǔmɔjɛnǔmɛ tɔn ɔ kpo é; CAN sín xóɖɔɖókpɔ́ ɔ, è má ɖó wè jí, CAN1 kpo CAN2 kpo. CAN1 nɔ ɖɔ xó tawun xá mɔ̌to ɔ sín gǎn ɖaxó ɔ bo na dó fó nǔ e kàn batɛɛ-e mɔ̌to ɔ bǐ byɔ lɛ é sín ɖiɖe; CAN2 nɔ ɖɔ xó tawun xá nǔ e è nɔ zán ɖò mɔ̌to ɔ mɛ é kpo nǔ e ma nyí mɔ̌to ɔ tɔn ǎ é kpo bo na dó sixu má nǔ e ɖò batɛɛ ɔ mɛ lɛ é, lobo na lɛ́ na nǔ e jí è na zɔn dó bo na kpé nukún dó nǔ lɛ wu é.
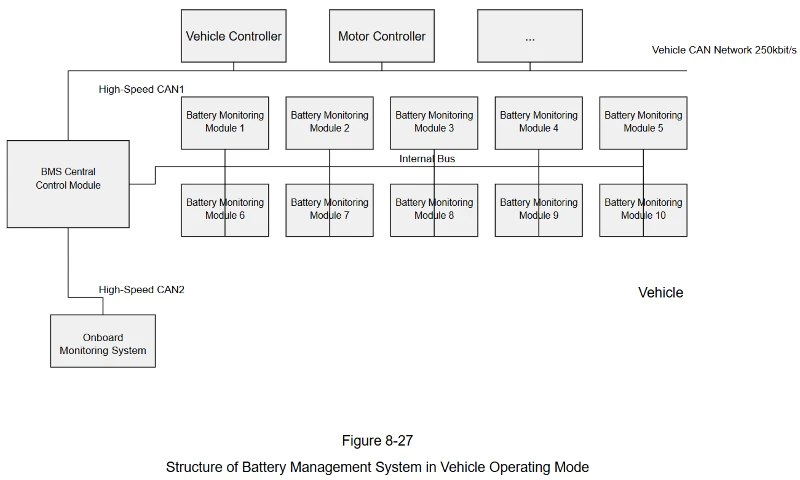
Nǔ e è bló ɖò mɔ̌to sín azɔ̌wiwa sín alɔkpa mɛ é sín tuto (BMS) ɖò ɖiɖe 8-27 mɛ. É ɖò mɔ̌ có, è ɖó na hɛn nǔ e ɖò dandan lɛ é dó mɛ e nɔ kpé nukún dó mɔ̌to ɔ wu é kpo mɛ e nɔ kpé nukún dó mɔ̌to ɔ wu é kpo wu gbɔn bus CAN1 gblamɛ, bɔ enɛ na zɔ́n bɔ è na yí gbè nú wlɛnwín e sɔgbe hugǎn lɛ é bo na dó fó azɔ̌ e è nɔ wà lɛ é ganji, lobo na lɛ́ bló bɔ batɛɛ ɔ na nɔ ayǐ nú táan gegě. Hwe ɖokpo ɔ nu ɔ, BMS (module de contrôle central) nɔ jla nǔ e kúnkplá batɛɛ lɛ é céɖécéɖé tutoblonunu e nɔ kpɔ́n batɛɛ ɔ mɛ é gbɔn bus CAN2 e nɔ yawu yì é gblamɛ, bo nɔ xlɛ́ lee batɛɛ ɔ ɖè gbɔn é, lobo nɔ lɛ́ na nǔ e nɔ xlɛ́ ɖɔ batɛɛ ɔ ɖò nǔ nyanya wà wɛ é, bɔ mɔ̌ mɛ ɔ, é nɔ na dò nú batɛɛ ɔ jijlaɖó kpo ɖyɔɖyɔ kpo.
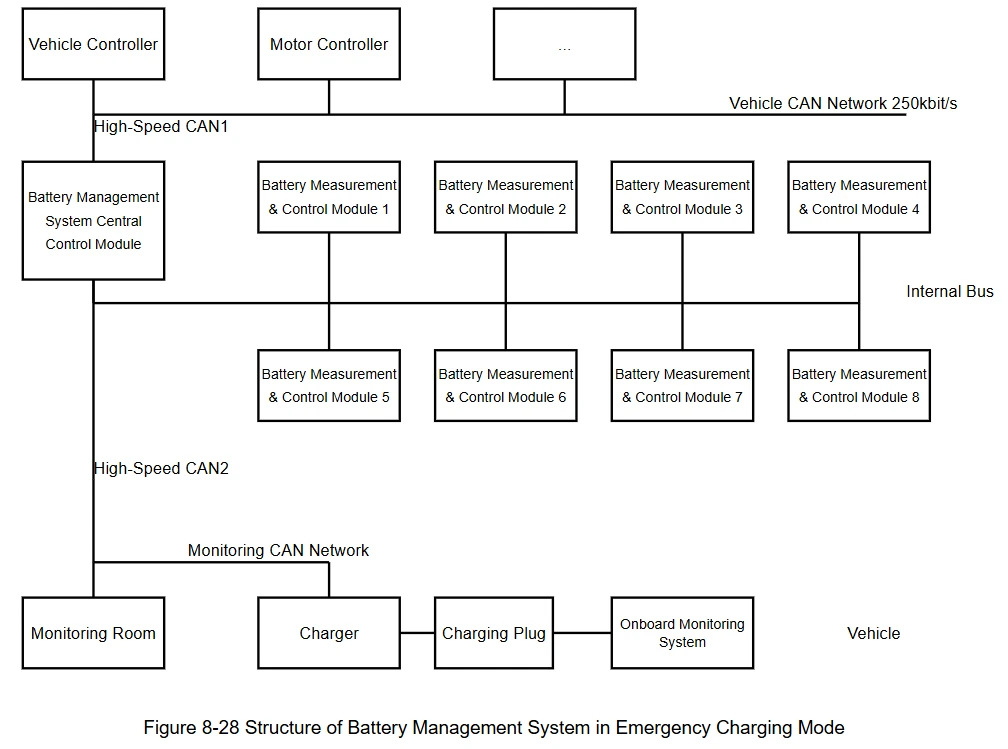
BMS sín linlin ɖò chargement d’urgence sín alɔkpa mɛ ɔ, è xlɛ́ ɖò ɖiɖe 8-28 mɛ. È nɔ cá chargeur ɔ ɖó agbaza jí xá mɔ̌to e nɔ zán couláán é. Hwenɛnu ɔ, bus CAN2 e ɖò tɔjihun ɔ mɛ bo nɔ yawu yì - é nɔ cá kàn xá chargeur node ɔ, bɔ akpáxwé ɖevo lɛ ka nɔ ɖyɔ ǎ. Gǎn ɔ nɔ zán bus CAN2 e nɔ yá é - bo nɔ mɔ nukúnnú jɛ ninɔmɛ batɛɛ ɔ tɔn wu ɖò hwenu jɔ hwenu bo nɔ jla gbágbá sín wlɛnwín ɔ ɖó bo na dó sixu gbá ɖò ayijayǐ mɛ.